Ukrainisch-estnisches Unternehmen entwickelt Bionik-Handprothese für unter 100 Euro
Die Firma Haydamax OÜ will gemeinsam mit Oxogent Laboratory eine bionische Handprothese mit hydraulischen künstlichen Muskeln entwickeln, deren Zielpreis bei höchstens 100 Euro liegt. Ein physischer Prototyp existiert noch nicht.
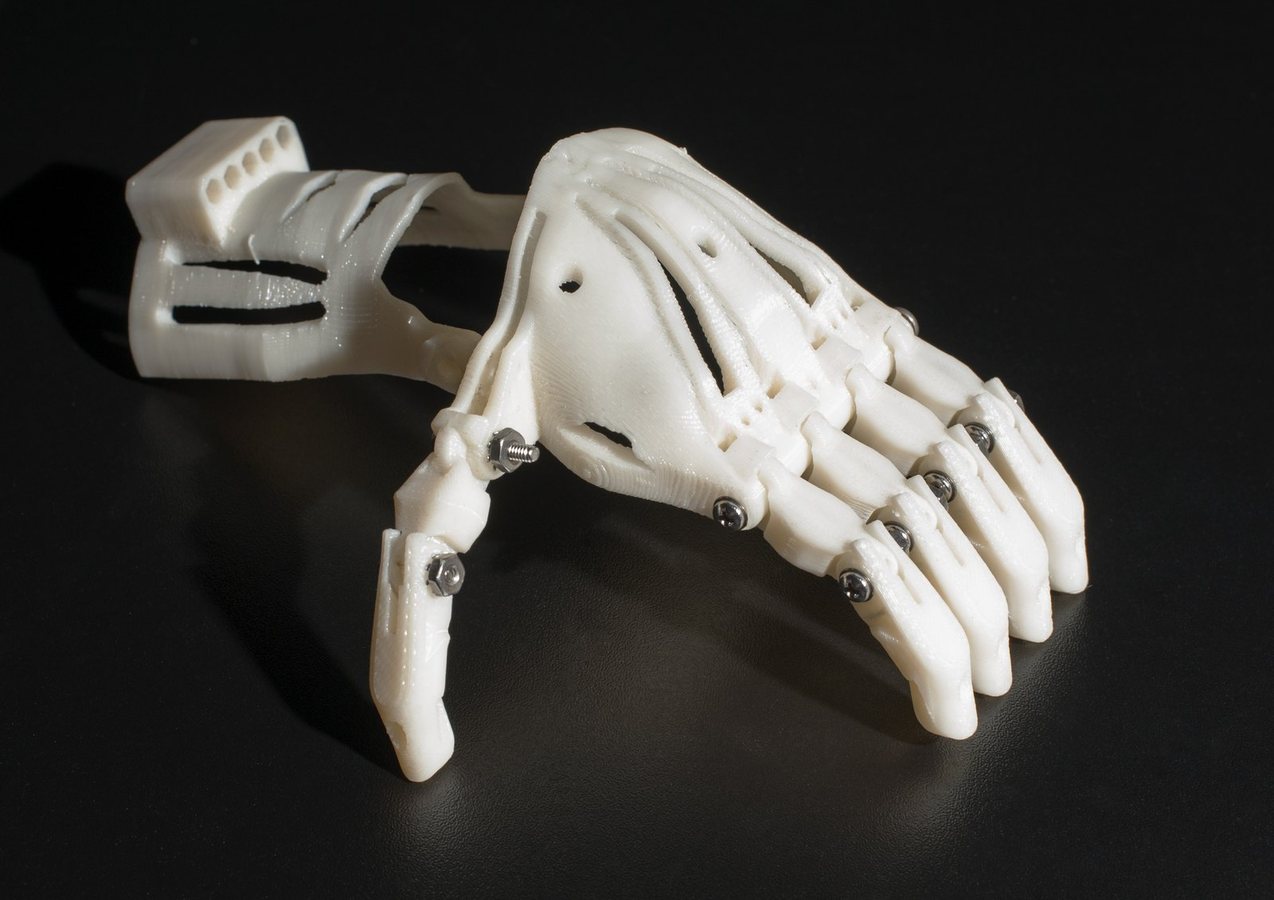
Das in Estland registrierte ukrainisch-estnische Technologieunternehmen Haydamax OÜ hat im November angekündigt, eine bionische Handprothese zu entwickeln, deren Zielpreis bei höchstens 100 Euro liegen soll. Die Entwicklung leitet das Labor Oxogent Laboratory, das Arbeitsprojekt trägt den Namen H-MUSCLE. Die Arbeiten sollen in einem Labor in Deutschland stattfinden, und für die erste Entwicklungsphase werden Kosten von rund 1,5 Millionen Euro veranschlagt.
Premium-Bionikprothesen kosten heute oft mehrere zehntausend Euro. Diese hohen Preise begrenzen den Zugang für viele Betroffene, und genau dort setzen die Entwickler an. Erschwinglichkeit soll von Beginn an als Konstruktionsziel gelten und nicht erst als nachträglicher Kostenfaktor. Die 100 Euro sind dabei ausdrücklich ein technisches Ziel und kein bestätigter Verkaufspreis. Endpreis, Komponenten und die Kosten für die medizinische Anpassung sind bislang nicht festgelegt.
Das Konzept verzichtet auf elektrische Motoren und Getriebe, wie sie in den meisten bionischen Händen verbaut werden. Stattdessen setzt es auf hydraulische künstliche Muskeln. Diese basieren auf dem sogenannten McKibben-Prinzip, das auf den Ingenieur Joseph McKibben in den 1950er-Jahren zurückgeht. Dabei handelt es sich um einen elastischen Schlauch mit geflochtener Hülle, der sich bei Druckbeaufschlagung verkürzt und gleichzeitig verbreitert. Genau diese Eigenschaft macht ihn für eine mechanische Nachbildung der Muskelbewegung interessant.
Das zentrale Konzept der Entwickler nennen sie »Muskelgeflechte«. Gemeint sind Bündel dünner Fasern, die um künstliche Knochen gewickelt werden und die Sehnen in unterschiedlichen Winkeln ziehen. Da der nötige Hub mit den Fasern allein nicht erreicht würde, sind einige davon im Unterarm untergebracht. Gesteuert werden sollen nicht einzelne Kanäle, sondern koordinierte Gruppen von Kanälen, was die Bewegungen der Hand insgesamt abstimmt.
Bislang existiert noch kein physischer Prototyp. Das digitale Modell umfasst Knochen, Gelenke und rund 40 Muskelkanäle. Als Vorlage für natürliche Handbewegungen dienen Daten aus einem offenen Datensatz, der 22 Personen bei 26 alltäglichen Tätigkeiten erfasst. Vorrangig bearbeitet werden der Daumen, die Beweglichkeit der Handfläche, die Präzision beim Greifen und das Handhaben kleiner Gegenstände. Das digitale Modell wird derzeit weiter verfeinert.
Als zentrale technische Herausforderungen nennen die Projektbeteiligten eine kompakte und kostengünstige Flüssigkeitsversorgung, die Druckregelung sowie die Koordination der Muskeln. Als Nächstes sollen miniaturisierte Muskeln gebaut und getestet sowie erste Strukturen zusammengesetzt werden. Offen sind außerdem Energieversorgung und Steuerung, die Zuverlässigkeit und Sicherheit der Hand sowie die Frage, ob sich das Design industriell in Serie fertigen lässt. Zeitpläne für Prototypen oder eine Serienproduktion wurden nicht genannt.
Hintergrund des Projekts ist der stark gestiegene Bedarf an Prothesen in der Ukraine seit der russischen Invasion. Die Entwickler verstehen bezahlbare Prothesen deshalb nicht nur als medizinische, sondern auch als soziale Notwendigkeit. Ob das Vorhaben seine gesetzten Ziele erreicht, wird sich erst zeigen, wenn funktionsfähige Muster vorliegen und unter realen Bedingungen getestet werden können.
9